前沿科技 / 2026年10月3日 / 全文共1961字
肌肉机器人正在尝试一种新的身体结构。MIT团队把活肌肉细胞铺在柔软薄膜上,用蓝光控制两片鳍,让它在液体迷宫中前进、转向。9月28日上线的正式论文与次日发布的实验报道,让这项研究的能力和边界变得更清楚。
培养皿里的双鳍开始听光指挥
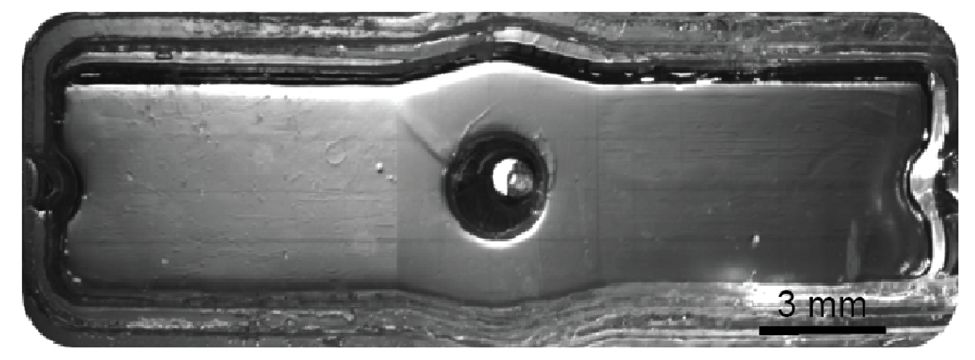
这台机器人看起来像两片连在一起的软鳍。凝胶支架提供形状,表面的活肌肉组织负责收缩,外部光源给出动作指令。它没有人形机器人的四肢,也没有把普通电机藏在柔软外壳里;驱动力直接来自经过培养的细胞。
这类装置被称为生物混合机器人:将活组织与人工结构组合起来,让组织的运动成为机器的一部分。MIT机械工程系Ritu Raman团队本次研究的重点,是把骨骼肌组织做薄,并让它产生足以带动整个装置移动的动作。论文由Maheera Bawa等研究人员完成,发表于《先进功能材料》。
按论文给出的设计,每片鳍宽7毫米、长15毫米,凝胶支架厚0.5毫米,肌肉薄层则只有微米级厚度。这里的「薄」主要描述驱动组织,不能理解为机器人整体比头发还薄。尺寸与材料层次分开看,才能知道镜头里那片柔软物体究竟是什么。
这项工作5月已公开预印本,9月28日正式论文上线,9月29日MIT发布实验报道。因此,当前的报道触发点是正式发表与实验展示,并非10月刚诞生的发明。它仍是一项实验室成果,普通消费者尚不能购买,也没有在人体内执行任务的证据。
薄肌肉要有一副合适的骨架
让细胞收缩,与让机器人移动,是两道不同的工程题。肌肉产生的力必须传到支架,再推动周围液体;组织排列混乱、支架过软或过硬,都可能让动作无法有效转成位移。研究团队围绕支架的材料、硬度和表面微小沟槽调整设计。
他们使用GelMA,一种用于组织工程的水凝胶材料。可以把表面沟槽理解为引导细胞排列的细轨道:肌肉纤维沿着特定方向组织起来,收缩时的力量更容易朝同一方向作用。骨架本身也要能够弯曲与回弹,配合肌肉完成鳍的往复运动。
过去常见的骨骼肌驱动方案采用较厚的三维组织。这次的薄层方案探索用更少的组织体积获得有效运动。论文比较的是单位肌肉组织体积的收缩力,不能直接换算成整机耗电更低、制造成本已经下降,或者游得比其他机器人更快。
对产品开发而言,这一区别决定了后续该测什么。若目标是小型柔软设备,就要同时比较占用空间、实际输出、制作成功率与维护条件。只展示一片肌肉能弯曲,尚不足以说明它适合装进长期运行的产品。
蓝光怎样变成前进和转弯
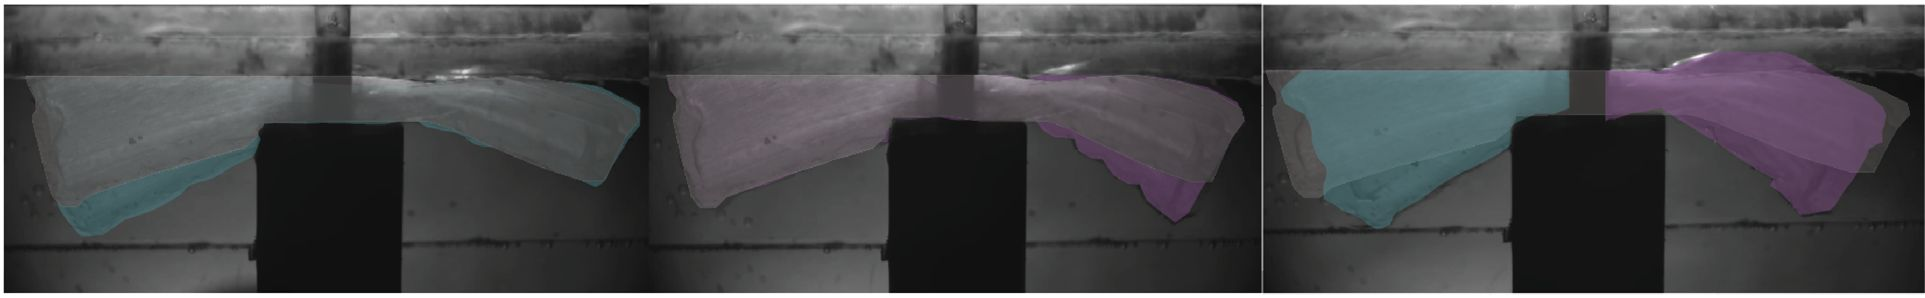
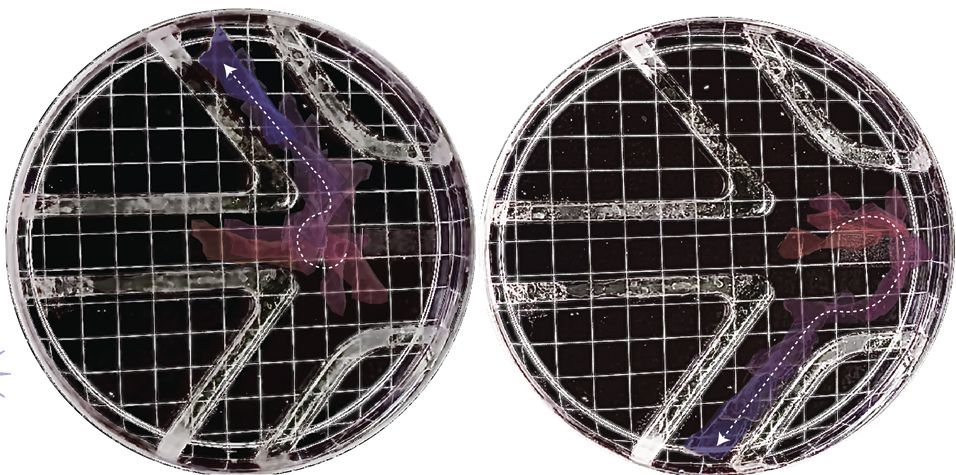
肌肉机器人使用经改造、能够响应蓝光的细胞。外部光源照到指定区域,相关肌肉收缩,鳍随之动作。论文展示了左鳍、右鳍和双鳍的独立控制,并将这些动作组合起来,实现液体中的方向调整。
在团队演示中,研究人员把装置放入培养皿中的迷宫,移动光源引导它通过直道与转角。观察过程可以拆成三个环节:给哪片鳍发指令,鳍是否按预期动作,装置是否抵达下一段路径。控制肌肉、产生推力与完成导航,需要分别验证。
论文报告的最高直线游动速度约为每分钟四个身长。这是相对于机器人自身长度的速度指标,适合比较实验样品,不能直接与大型水下设备的航速放在一起。研究展示的是可控运动,而非长距离或高速度作业。
演示中看不到牵引身体的机械连接,并不代表设备已经具备完整自主能力。动作指令仍由外部光源提供,路径也由研究人员引导。未来若要进入看不见光源、环境不断变化的空间,还需要另行解决感知、供能与控制问题。
活得久,与连续干活是两项指标
这项研究中容易混淆的,是组织寿命和机器人续航。论文显示,肌肉薄膜在培养条件下保持功能超过30天;这描述组织经过一段时间仍能响应刺激。它没有证明机器人连续游泳30天。
游动疲劳测试呈现了另一面:在持续光刺激下,样品速度随时间下降,30分钟时没有测到平移运动。活组织能够存续,与高负荷下始终保持输出,需要不同的实验。公开视频还明确标注了加速播放,观看者也不能凭视频节奏判断真实速度。
这些限制会改变应用判断。若设想用它监测脆弱水域,就必须先测工作液体与培养条件不同后,组织是否仍然有效;若设想完成抓取或泵送,则需要新的结构和负载实验。当前游过培养皿迷宫的结果,不能替这些场景作出保证。
另一个门槛是稳定复制。产品需要的不只是一台表现良好的样机,还包括不同批次是否接近、储存运输后能否恢复功能、操作人员需要做多少维护。本次成果提供了继续验证的技术基础,尚未给出一套能够采购部署的完整系统。
一种新动力,先找到适合的小任务
投黑马判断,薄层活肌肉更适合先在明确的小任务中证明价值。对需要柔软接触、尺寸受限的装置而言,这种动力方式值得研究;是否胜过传统方案,最终仍要由任务完成率、维护成本和环境适应性回答。
例如,研究团队可以先规定一条路径、一种工作液体和一个运行时长,再比较不同样品的重复表现。这是后续验证思路,并非本次已经完成的产品测试。指标越接近真实任务,实验室中的漂亮动作才越容易转成可判断的工程进展。
观察这项技术,也无需先给它附加AI叙事。眼下最具体的进展发生在细胞、材料与力学的结合处:怎样把活组织的收缩传给柔软结构,再变成可控制的位移。智能控制可以成为后续研究方向,但不能掩盖当前仍由外部光源引导的事实。
投黑马·前沿洞察
这项研究为柔软机器增加了一种身体设计选择:薄层活组织承担驱动,人工支架负责传力。评价标准应落实到任务表现,而非仅看身体是否像生物。

决定应用距离的变量是整套维护与控制条件。组织保持功能的时间、连续工作后的疲劳、外部光源需求,应分别记录,才能判断适合什么环境与节奏。

后续关注Raman团队是否公布更快的鳍形设计、是否整合随体控制,以及是否给出跨批次和不同液体中的重复测试。这些结果将检验结构优化、系统独立性与可复现程度。
── 投黑马研究团队
免责声明:本文用于科技研究与信息参考,不构成投资建议。文中原型与实验结果不代表已上市产品或医疗应用效果。
